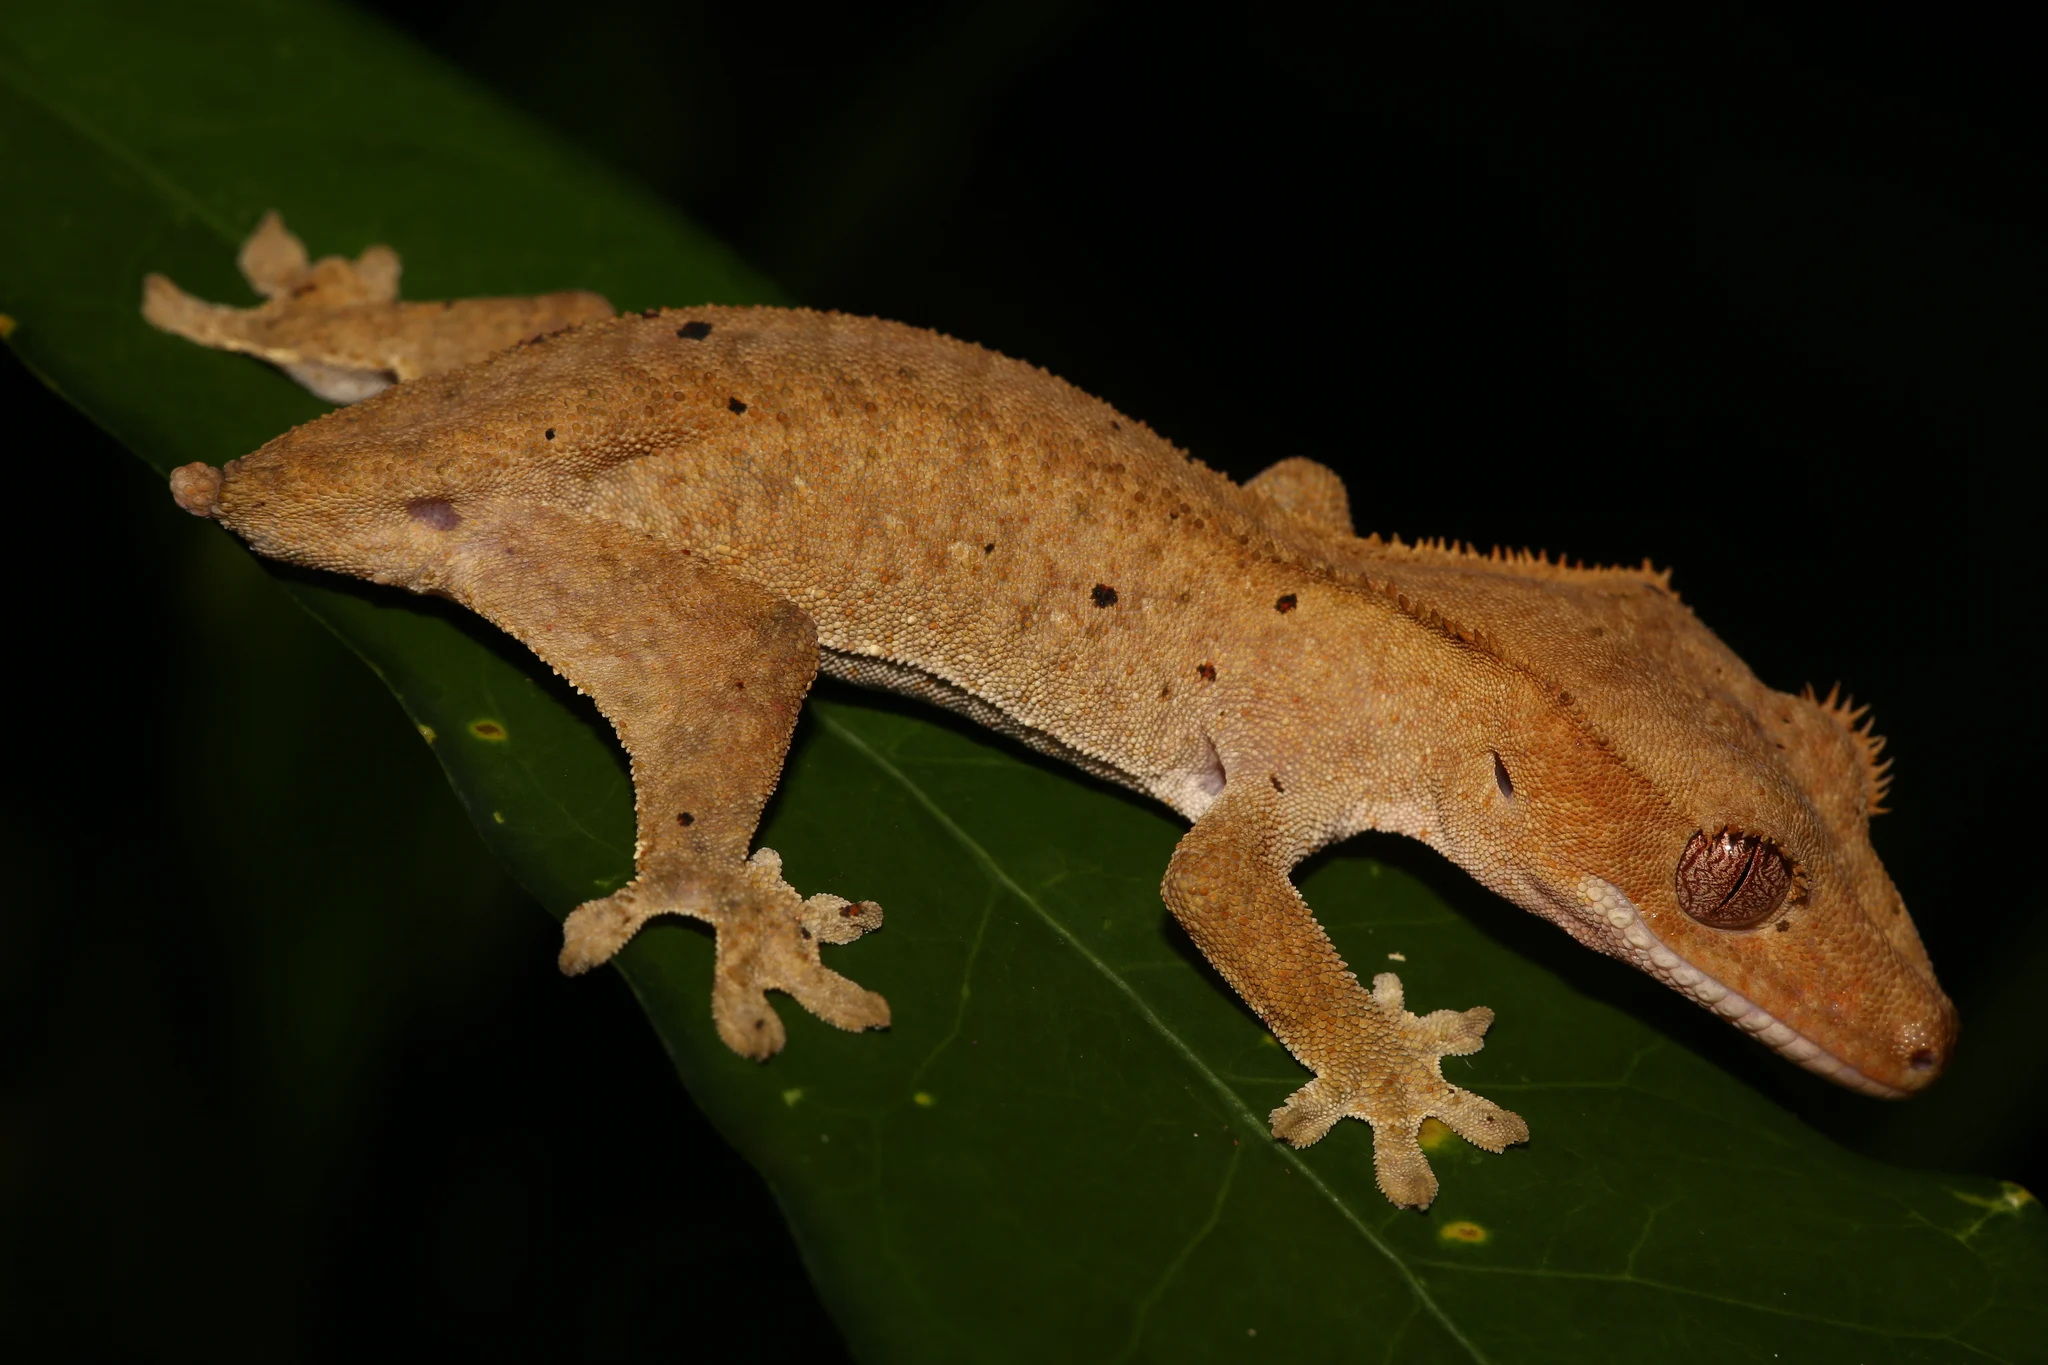
게코가 유리벽과 천장을 걷는 장면은 흔히 ‘흡착’으로 설명되지만, 발바닥에 빨판이나 끈끈한 접착제가 있는 것은 아닙니다. 더 흥미로운 사실은 게코라고 해서 모두 벽을 탈 수 있는 것도 아니라는 점입니다. 이 글은 발가락 아래의 미세한 털이 어떻게 접촉 면적을 키우고, 게코가 어떻게 붙는 힘과 떼는 힘을 순간적으로 바꾸며, 이 장치가 진화 과정에서 왜 여러 번 생겼다가 사라졌는지를 살펴봅니다.
30초 핵심 요약
- 게코의 접착 패드에는 라멜라, 세타, 스파튤라로 이어지는 계층적 미세구조가 있습니다.
- 접착은 주로 수많은 미세 접촉점에서 생기는 반데르발스 상호작용으로 설명됩니다.
- 게코는 발가락을 누르고 당기는 방향과 떼는 각도를 바꿔 접착력을 켜고 끕니다.
- 걸을 때 발가락을 뒤집듯 들어 올리는 과신전 동작은 먼지를 털어내는 자가세척에도 기여합니다.
- 레오파드 게코처럼 접착 패드가 없는 게코도 있으며, 2025년 대규모 재구성에서는 패드가 적어도 12번 생기고 11번 사라진 것으로 추정됐습니다.
1. 접착 패드는 ‘털의 계층 구조’로 작동한다

게코의 발가락 아래를 맨눈으로 보면 가로로 배열된 주름이나 판이 보이는데, 이를 라멜라(lamellae)라고 부릅니다. 라멜라는 단순한 굴곡이 아니라 훨씬 작은 구조를 넓게 배치하는 플랫폼입니다.
라멜라 표면에는 세타(setae)라는 미세한 털 모양 구조가 빽빽하게 서 있습니다. 고전적인 형태·역학 연구에서는 한 발에 약 50만 개의 세타가 있고, 각각의 길이는 대략 30~130마이크로미터 범위라고 보고했습니다.
세타 하나의 끝도 단일한 점으로 끝나지 않습니다. 끝부분이 수백 갈래로 나뉘어 납작한 주걱 모양의 스파튤라(spatulae)를 만들며, 각 스파튤라의 폭은 약 0.2~0.5마이크로미터 수준입니다.

이렇게 여러 단계로 갈라지는 이유는 접촉 면적을 극단적으로 늘리기 위해서입니다. 사람 눈에는 매끈해 보이는 벽도 현미경 수준에서는 굴곡이 많지만, 가늘고 유연한 스파튤라는 그 굴곡을 따라가며 수많은 작은 접촉점을 만듭니다.
접촉 거리가 충분히 가까워지면 분자 사이에서 약한 반데르발스 상호작용이 발생합니다. 한 접촉점의 힘은 매우 작지만, 수백만 개에 이르는 접촉이 동시에 작동하면 몸을 지탱할 만큼 큰 힘으로 합쳐집니다.
따라서 게코 발을 ‘끈끈한 발’이라고만 표현하면 핵심을 놓치게 됩니다. 분비되는 풀을 바르는 방식도 아니고, 문어 빨판처럼 압력 차이를 유지하는 방식도 아닙니다.
계층 구조는 서로 다른 크기의 표면 요철에 대응한다는 장점도 있습니다. 라멜라와 세타가 비교적 큰 굴곡을 따라가고, 가장 작은 스파튤라가 마지막 틈을 메우는 식으로 유연성이 분담됩니다.
이 접착은 건식 접착(dry adhesion)으로 불립니다. 액체 접착제를 계속 보충하지 않아도 반복 사용할 수 있다는 뜻이지, 물과 습도의 영향을 전혀 받지 않는다는 뜻은 아닙니다.
표면이 지나치게 거칠면 스파튤라가 닿을 수 있는 실제 면적이 줄어듭니다. 반대로 매우 매끈한 유리에서는 많은 접촉점이 형성되므로 접착 능력이 눈에 띄게 드러납니다.
이 구조를 이해하면 게코가 벽에 ‘붙어 있는’ 것이 수동적인 상태가 아니라는 점도 보입니다. 발가락의 자세와 하중이 미세구조의 접촉 상태를 계속 조절하며, 다음 절에서 보듯 접착력은 방향에 따라 크게 달라집니다.
2. 붙는 힘보다 ‘방향’과 ‘떼는 각도’가 핵심이다

항상 최대 접착력으로 붙는 발은 오히려 걷기에 불리합니다. 한 발을 떼는 데 큰 에너지가 든다면 빠르게 달리거나 방향을 바꾸기 어렵기 때문에, 게코에게는 강한 접착만큼 빠른 해제가 중요합니다.
게코는 발가락을 표면에 굴리듯 내려놓아 라멜라와 세타가 차례로 닿게 합니다. 이 동작은 공기층을 줄이고 미세구조가 표면 요철을 따라갈 시간을 줍니다.
이어 발을 몸 쪽으로 살짝 당기는 전단 예압(shear preload)을 가합니다. 이때 세타가 접착에 유리한 방향으로 눕고 더 많은 스파튤라가 표면에 가까워지면서 힘이 빠르게 커집니다.
세타는 모든 방향에서 같은 힘을 내는 등방성 재료가 아닙니다. 배열 방향과 당기는 방향이 맞을 때 접착력이 커지는 방향성 구조이며, 그래서 발가락의 자세 자체가 일종의 스위치 역할을 합니다.

발을 뗄 때는 반대 과정이 일어납니다. 게코는 발가락 끝부터 뒤로 젖히는 디지털 과신전(digital hyperextension)을 사용해 접촉면을 한꺼번에 뜯지 않고 가장자리부터 순서대로 벗겨냅니다.
테이프를 바닥과 평행하게 잡아당길 때보다 끝을 들어 큰 각도로 벗길 때 쉽게 떨어지는 것과 비슷합니다. 세타가 임계 각도 이상으로 들리면 접촉 면적이 급격히 줄고, 강했던 접착은 짧은 순간에 해제됩니다.
이 부착과 박리 과정은 달리는 동안 발마다 반복됩니다. 접착력은 단순히 ‘있음’ 또는 ‘없음’이 아니라, 발가락 근육과 힘줄이 미세구조의 방향을 제어해 연속적으로 조절하는 값입니다.
수직 벽에서는 아래로 미끄러지려는 힘에 맞서 발을 몸 쪽으로 당기는 동작이 자연스럽게 접착을 강화합니다. 천장에서는 여러 발에 하중을 분산하고, 각 발의 전단 방향을 조율해야 안정성이 유지됩니다.
다만 실제 성능은 표면 재질, 오염, 습도와 물의 존재에 따라 달라집니다. 일부 습윤 조건에서는 재료의 젖음성에 따라 접착이 유지되거나 떨어질 수 있으므로 ‘게코는 어떤 젖은 벽에서도 붙는다’는 식의 일반화는 정확하지 않습니다.
이 방향성 원리는 생체모방 접착제와 등반 로봇 연구가 게코 발을 주목하는 이유이기도 합니다. 목표는 무조건 강한 접착제가 아니라, 강하게 지지하면서도 필요한 순간에는 작은 동작으로 깨끗하게 떨어지는 재사용 가능한 표면입니다.
결국 게코의 비결은 ‘얼마나 세게 붙느냐’ 하나로 요약되지 않습니다. 접촉을 만들고, 힘을 받을 방향으로 정렬하고, 가장자리부터 떼는 전 과정을 빠르게 제어하는 것이 진짜 핵심입니다.
3. 먼지가 묻어도 걸으면서 발을 청소한다

야생의 나무껍질과 바위는 실험실 유리처럼 깨끗하지 않습니다. 먼지와 모래가 스파튤라와 벽 사이에 끼면 실제 접촉 면적이 줄어들기 때문에, 오염은 접착 패드가 해결해야 할 중요한 생태적 문제입니다.
게코 발은 완전히 오염되지 않는 표면이 아니라, 움직이면서 성능을 상당 부분 회복하는 표면에 가깝습니다. 이를 자가세척이라고 부르지만 비누나 물로 씻는 과정은 아닙니다.
2005년 연구는 오염 입자가 발보다 바닥에 더 잘 남는 수동적 자가세척 효과를 보여주었습니다. 이후 2012년 연구는 실제 보행에서 발가락 과신전 동작이 더 빠른 동적 청소를 만든다는 점을 실험했습니다.
그 실험에서 자연스러운 디지털 과신전을 허용한 게코 발은 과신전을 제한한 조건보다 두 배 빠르게 접착력을 회복했습니다. 네 걸음을 걸은 뒤에는 오염 전 접착력의 약 80%까지 회복했습니다.

핵심은 발가락을 빠르게 젖히는 순간의 가속도와 박리 운동입니다. 세타에 붙어 있던 입자는 접촉이 순차적으로 끊어질 때 관성력과 표면 간 힘의 차이를 받아 떨어질 가능성이 커집니다.
발가락이 다음 걸음에서 깨끗한 표면과 새로 접촉하면 남은 입자 일부도 바닥 쪽으로 옮겨갈 수 있습니다. 즉 한 번의 완벽한 청소보다 보행 주기마다 작은 회복이 누적되는 방식입니다.
입자의 크기와 재질, 표면의 에너지, 오염 정도에 따라 제거 효율은 달라집니다. 자가세척이라는 표현이 ‘무슨 오염이든 즉시 사라진다’는 뜻은 아니며, 과도한 오염에서는 접착력이 크게 낮아질 수 있습니다.
이 메커니즘은 야생에서 특히 중요합니다. 도망치거나 사냥하는 도중 매번 발을 따로 닦을 수 없으므로, 원래의 보행 동작 자체가 유지관리 기능까지 겸하는 편이 유리합니다.
사육 개체의 발가락에 이물질이 보인다고 해서 억지로 문지르거나 접착력을 시험할 필요는 없습니다. 이 글은 생체역학을 설명하는 문서이며, 발가락 손상·부종·변색·지속적인 등반 실패가 보인다면 환경을 점검하고 파충류 진료가 가능한 수의사에게 상담하는 편이 안전합니다.
공학자에게도 자가세척은 접착력만큼 매력적인 기능입니다. 반복 사용되는 로봇 발이나 의료·산업용 건식 접착면은 먼지가 쌓이면 성능이 떨어지므로, 사용 동작만으로 오염을 줄이는 설계가 수명과 신뢰성을 높일 수 있습니다.
게코의 한 걸음에는 이동, 접착 해제, 오염 제거가 겹쳐 있습니다. 별도의 청소 기관을 추가하기보다 기존 발가락 동작에 여러 기능을 통합한 생물학적 설계인 셈입니다.
4. 모든 게코가 접착 패드를 가진 것은 아니다

‘게코는 벽을 탄다’는 문장은 일부 유명 종의 능력을 전체 무리에 적용한 표현입니다. 게코류에는 넓은 발가락 패드를 가진 종도 있고, 레오파드 게코처럼 패드 없이 발톱과 보행 능력에 의존하는 종도 있습니다.
레오파드 게코는 주로 지상에서 생활하며, 발가락 끝이 크레스티드 게코처럼 넓게 펼쳐지지 않습니다. 매끈한 수직 유리벽을 오르지 못하는 것은 건강 이상이 아니라 정상적인 형태와 생활 방식의 결과입니다.
게코 접착 패드의 진화는 한 조상에서 단 한 번 완성된 뒤 모든 후손에게 전달된 단순한 이야기가 아닙니다. 최근의 대규모 계통 재구성은 초기 게코의 조상 상태가 패드가 없는 형태였을 가능성을 지지합니다.
2025년 발표된 분석은 1,400종이 넘는 게코를 포함한 재구성에서 접착 패드가 적어도 12번 독립적으로 기원하고 11번 소실됐다고 추정했습니다. 숫자는 사용한 계통수와 형질 코딩에 따라 해석해야 하지만, 반복적인 획득과 상실이라는 큰 패턴은 분명합니다.

서로 먼 계통에서 비슷한 해결책이 독립적으로 등장하는 현상을 수렴진화라고 합니다. 수직 표면과 가는 가지를 이용해야 하는 환경은 접촉 면적을 늘리고 빠르게 떼어낼 수 있는 발을 여러 계통에서 반복적으로 선택했을 수 있습니다.
접착 패드와 수목성 생활 사이에는 강한 연관성이 있지만, 둘을 완전히 같은 뜻으로 볼 수는 없습니다. 발톱만으로 나무를 잘 타는 종도 있고, 패드를 가진 종이 바위·건축물·지면을 함께 이용하는 경우도 있습니다.
좋은 형질도 환경이 바뀌면 비용이 될 수 있습니다. 접착 패드가 발달한 발은 특정 표면에서 뛰어나지만, 느슨한 모래나 매우 거친 지면에서는 넓은 패드보다 다른 발가락 비율과 발톱이 더 유리할 가능성이 있습니다.
패드의 소실은 진화가 뒤로 간다는 뜻이 아닙니다. 현재의 서식 환경에서 접착 장치를 유지하는 비용보다 다른 보행 성능의 이득이 커질 때 형질이 축소되거나 사라질 수 있으며, 진화에는 미리 정해진 ‘최종 형태’가 없습니다.
같은 2025년 연구는 83속 403종의 앞·뒷다리 형태도 비교해 미세서식지와 접착 패드가 팔다리 비율의 진화와 함께 얽혀 있음을 분석했습니다. 발가락 패드 하나만 떼어 보기보다 몸 전체의 이동 전략을 함께 봐야 한다는 뜻입니다.
크레스티드 게코, 가고일 게코, 모닝 게코의 발과 레오파드 게코의 발을 비교하면 이 차이를 쉽게 관찰할 수 있습니다. ‘게코’라는 이름 아래에 서로 다른 생태와 이동 방식이 공존합니다.
따라서 벽을 타는 능력은 게코를 정의하는 단 하나의 기준이 아닙니다. 접착 패드는 환경과 행동이 만나는 지점에서 여러 번 등장하고 사라진 진화적 도구이며, 그 다양성 자체가 게코류를 흥미롭게 만듭니다.
함께 읽으면 좋은 herp.blog 문서
자주 묻는 질문
게코 발가락은 빨판인가요?
아닙니다. 넓은 라멜라 아래의 세타와 스파튤라가 표면에 매우 가까이 접촉하면서 생기는 분자 수준의 상호작용이 핵심입니다. 진공이나 액체 풀을 유지해 붙는 방식이 아닙니다.
왜 레오파드 게코는 유리벽을 못 타나요?
레오파드 게코 계통에는 넓은 접착 패드가 없습니다. 지상 생활에 맞는 발가락과 발톱을 사용하므로 매끈한 수직 유리를 오르지 못하는 것이 정상입니다.
게코는 젖은 유리에도 항상 붙을 수 있나요?
항상 그렇지는 않습니다. 물층과 표면의 젖음성은 세타가 표면에 얼마나 가까이 접근할 수 있는지를 바꾸며, 종과 재질 및 침수 여부에 따라 결과가 달라집니다.
접착력이 약해 보이면 발을 직접 닦아도 되나요?
발가락을 거칠게 문지르거나 접착력을 강제로 시험하면 피부와 미세구조를 손상시킬 수 있습니다. 사육장 청결과 적정 환경을 먼저 확인하고, 부종·상처·변색·지속적인 등반 실패가 있으면 파충류 진료가 가능한 수의사에게 상담하세요.
참고문헌
- Autumn K. et al. (2000). Adhesive force of a single gecko foot-hair. Nature 405: 681–685.
- Autumn K. et al. (2002). Evidence for van der Waals adhesion in gecko setae. PNAS 99(19): 12252–12256.
- Hansen W. R. & Autumn K. (2005). Evidence for self-cleaning in gecko setae. PNAS 102(2): 385–389.
- Hu S. et al. (2012). Dynamic self-cleaning in gecko setae via digital hyperextension. Journal of the Royal Society Interface 9: 2781–2790.
- Gamble T. et al. (2012). Repeated origin and loss of adhesive toepads in geckos. PLoS ONE 7(6): e39429.
- Microhabitat and adhesive toepads shape gecko limb morphology (2025). 대규모 계통·형태 비교 연구.
- Stark A. Y. et al. (2013). Surface wettability plays a significant role in gecko adhesion underwater. PNAS 110(16): 6340–6345.
편집 기준: 이 문서는 게코 접착의 생태·진화·생체역학을 설명하며 사육 환경이나 질병을 진단하지 않습니다. 논문에 따라 실험 종과 표면 조건이 다르므로 수치는 해당 연구 조건의 맥락에서 해석했습니다. 최종 검토: 2026년 8월 24일.
답글 남기기