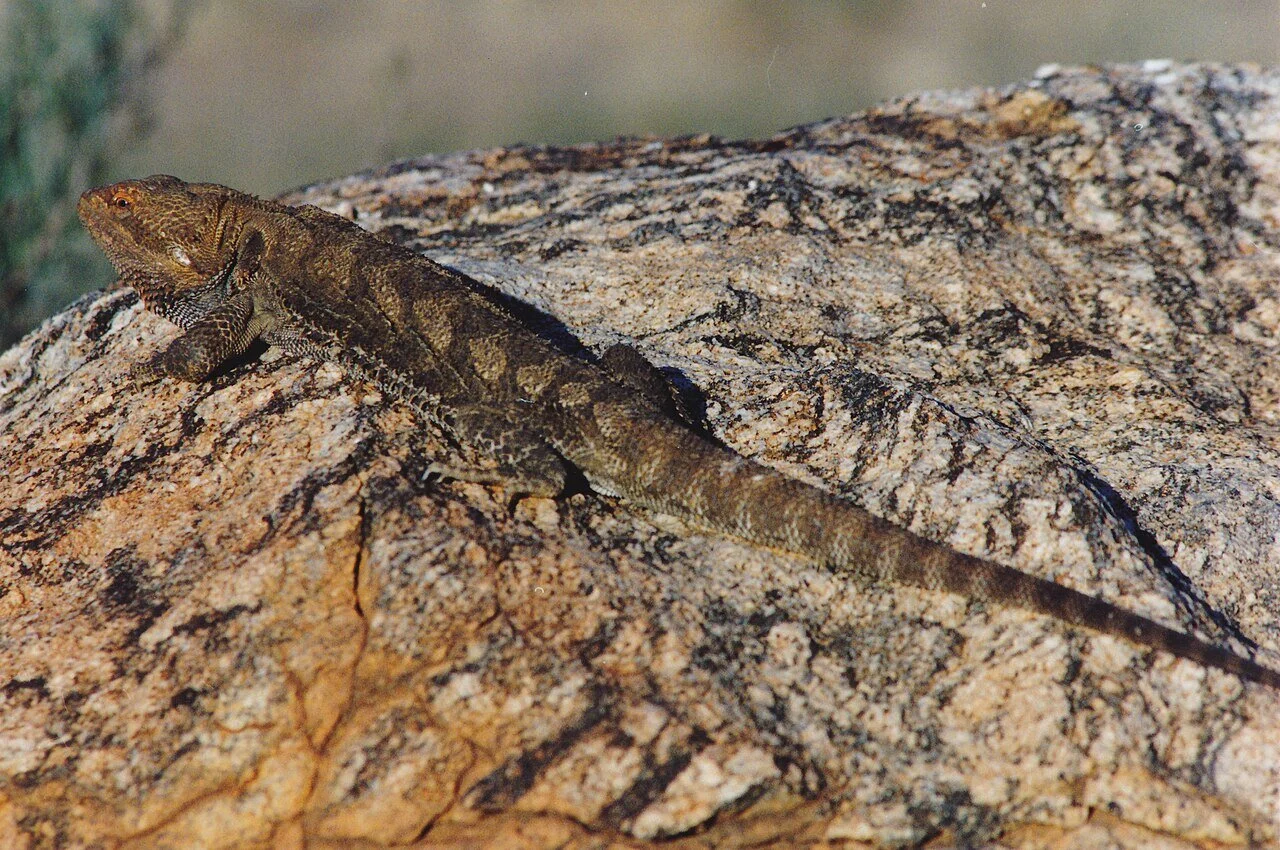
파충류의 학습 능력을 시험하려면 연구자가 매번 개체를 옮기고, 먹이를 놓고, 반응을 기록해야 하는 경우가 많다. 이 과정 자체가 동물의 행동을 바꿀 수도 있다. 그렇다면 도마뱀이 생활하는 공간 안에 카메라·열원·급이기·소프트웨어를 넣고, 스스로 참여할 때만 실험이 진행되게 만들면 어떨까?
텔아비브대학교의 Tal Eisenberg와 Mark Shein-Idelson은 이 질문에 답하기 위해 ReptiLearn을 개발했다. 이 체계는 비어디드래곤이 특정 위치에 들어가면 불빛을 보여주고 다른 위치의 급이기에서 살아 있는 먹이를 내보낸다. 연구자는 옆에서 신호를 주지 않았고, 개체는 2~3주 동안 생활 공간 안에서 원하는 때에 과제에 참여했다.


30초 핵심 요약
- 대상은 성체 2마리와 어린 개체 2마리, 총 4마리의 비어디드래곤 Pogona vitticeps였다.
- 실험장은 은신처·물그릇·바스킹 구역과 자동 급이기, 카메라, 온도 센서, 열 램프, 화면을 갖춘 생활형 공간이었다.
- 개체가 지정 구역에 2초 머물면 LED가 5초간 깜박이고, 떨어진 급이기에서 밀웜이 나왔다.
- 첫 위치 연합은 네 개체 모두에서 관찰됐고, 위치를 다시 바꾼 역전학습에서는 한 개체가 유의한 학습 기준에 도달하지 못했다.
- 표본 수가 4마리이므로 종 전체의 능력이나 개체군 차이를 말하기에는 부족하다.
연구 대상: 비어디드래곤
비어디드래곤 Pogona vitticeps는 호주 중부의 건조·반건조 환경에 사는 주행성 아가마과 도마뱀이다. 사육 개체로 널리 알려졌지만, 이번 논문의 핵심은 사육 권장값이 아니라 행동 연구 방법과 공간학습이다. 연구진은 텔아비브대학교 동물시설에서 구입한 성체 수컷 186 g, 성체 암컷 231 g, 어린 수컷 121 g, 어린 암컷 117 g을 사용했다.

연구자들은 무엇이 궁금했을까
기존 행동실험은 짧고 통제된 시행을 반복하는 데 강점이 있지만, 동물이 생활 속에서 언제 과제에 참여하는지와 행동이 며칠 동안 어떻게 달라지는지는 놓치기 쉽다. 연구진은 파충류에게 필요한 열원과 살아 있는 먹이 보상을 자동화하면서, 사람의 손길 없이 장기간 공간학습을 측정할 수 있는지 물었다.
어떻게 연구했을까
각 개체는 ReptiLearn 실험장에서 2~3주를 보냈다. 실험은 세 블록으로 나뉘었다. 첫 블록에서는 급이기 주변에 들어가면 보상을 받았다. 두 번째 블록에서는 오른쪽 위의 보이지 않는 구역에 들어가야 급이기에서 먹이가 나왔다. 세 번째 블록에서는 목표 구역을 왼쪽 위로 옮겨 역전학습을 시험했다.
목표 구역에 들어가 2초를 머물면 LED가 5초 동안 깜박였고 이후 밀웜이 배출됐다. 같은 자리 가장자리에서 작은 움직임만 반복해 보상을 받지 못하도록, 개체는 냉각 구역 밖으로 나가고 20초가 지난 뒤 다시 들어와야 했다. 블록은 60회 보상 또는 6일 중 먼저 충족된 조건에서 전환됐다.

YOLOv4는 머리 위치를 실시간 추적했다. 4개체 영상에서 고르게 뽑은 400장 검증 자료에서 평균 위치 오차는 0.73 cm(SD 0.91), 처리 시간은 평균 7.92 ms(SD 0.36)였다. 위치 기반 폐쇄루프 피드백의 전체 지연은 평균 50.92 ms(SD 9.35), 먹이 배출 지연은 평균 3.21초(SD 0.54)였다.

연구에서 발견한 것
네 개체는 첫 번째 변경 구역을 방문하면 떨어진 급이기에서 보상이 나온다는 연합을 형성했다. 목표 구역이 바뀐 뒤에는 새 구역에 가까울수록 진입률 변화가 커지는 공간 패턴이 나타났다. 저자들은 이를 표시되지 않은 위치와 다른 곳에서 발생하는 결과를 연결한 증거로 해석했다.
역전학습 단계에서는 새 목표 구역 방문이 늘고 이전 구역 방문이 줄었다. 다만 네 마리 중 한 마리는 세 번째 블록에서 움직임이 크게 감소했고 유의한 역전학습 결과를 보이지 않았다. 따라서 “모든 개체가 모든 단계를 완벽히 학습했다”고 쓰면 연구 결과를 과장하게 된다.

| 확인 항목 | 결과 |
|---|---|
| 실험 개체 | Pogona vitticeps 4마리 |
| 실험 기간 | 개체당 2~3주 |
| 과제 | 위치 연합 → 떨어진 보상 위치 학습 → 역전학습 |
| 위치 검증 이미지 | 400장, 4개체에서 균등 표집 |
| 평균 위치 오차 | 0.73 cm (SD 0.91) |
| 폐쇄루프 지연 | 50.92 ms (SD 9.35) |
| 역전학습 | 1개체는 유의한 기준 미도달 |
흥미로운 포인트
개체들은 정해진 시간에 연구자에게 끌려 나와 한 번씩 시험받은 것이 아니다. 하루 동안 스스로 움직이다가 과제에 참여했고, 보상을 수십 번 얻었다. 이런 설계는 “할 수 있는가”뿐 아니라 “언제 참여하는가”와 며칠에 걸친 변화도 함께 기록할 수 있다.
또한 시스템은 시각 카메라와 열화상 카메라를 결합해 피부 온도와 움직임을 동시에 추정했다. 열 램프 12개를 개별 제어할 수 있어, 향후에는 위치·행동·체온 사이의 상호작용을 같은 시간축에서 연구할 수 있다.


이 연구가 의미하는 것
이 논문은 네 마리의 인지 능력을 크게 일반화하기보다 연구 장비와 절차의 작동 가능성을 보인 방법·자원 논문으로 읽는 편이 정확하다. 공개된 Python 코드, 하드웨어 설계, 자료는 전통적 모델동물 밖의 종에서도 반복 가능하고 장기간인 행동실험을 만들 수 있는 출발점이다.
사육자에게 어떤 의미가 있는가
이 결과만으로 퍼즐 피더 사용 횟수, 급여 위치, 바스킹 온도 같은 사육 권장값을 새로 정할 수는 없다. 실험은 제한된 대학 시설에서 4마리를 대상으로 진행됐고, 보상 조건도 연구 목적에 맞춰 설계됐다. 다만 비어디드래곤의 행동이 고정된 반사만이 아니라 공간과 결과의 관계를 배우며 바뀔 수 있다는 점은 환경 자극과 선택권을 관찰할 이유를 제공한다.
이 연구는 제한된 실험 조건에서 진행되었으므로, 결과를 곧바로 사육 환경의 권장사항으로 적용해서는 안 된다.
연구의 한계
- 표본은 4마리뿐이며 연령과 성별 집단별 비교를 할 수 없다.
- 개체별 실험 기간과 참여량이 같지 않았고, 시행이 명확히 구분되지 않는 자유 참여 설계라 전통적 시행별 통계와 직접 비교하기 어렵다.
- 한 개체는 역전학습 단계에서 움직임이 크게 줄어 기준에 도달하지 못했다.
- 피부 온도는 열화상으로 추정한 값이며 심부 체온을 직접 측정한 것이 아니다.
- 실험실에서 구입·사육된 개체의 결과를 야생 개체나 다른 파충류 종에 그대로 확대할 수 없다.
- 논문은 장비의 개념증명 성격이 강하며, 대규모 독립 재현 연구가 필요하다.
함께 읽을 글
참고자료
- Eisenberg T, Shein-Idelson M. 2024. ReptiLearn: An automated home cage system for behavioral experiments in reptiles without human intervention. PLOS Biology 22(2): e3002411. https://doi.org/10.1371/journal.pbio.3002411
- PubMed PMID 38422162 / PMCID PMC10931465. https://pubmed.ncbi.nlm.nih.gov/38422162/
- PLOS 공개 동료평가 기록. https://journals.plos.org/plosbiology/article/peerReview?id=10.1371/journal.pbio.3002411
- ReptiLearn 공식 공개 코드 저장소. https://github.com/EvolutionaryNeuralCodingLab/reptiLearn
- Tel Aviv University 연구 성과 기록. https://cris.tau.ac.il/en/publications/reptilearn-an-automated-home-cage-system-for-behavioral-experimen/
응답
[…] 비어디드래곤 ReptiLearn 자동 행동실험 […]
[…] 비어디드래곤 ReptiLearn 연구 […]